
Modern Control Design With MATLAB and SIMULINK pdf epub mobi txt 电子书 下载 2026
出版者:John Wiley & Sons
作者:Ashish Tewari
出品人:
页数:518
译者:
出版时间:2002-04-17
价格:USD 71.00
装帧:Paperback
isbn号码:9780471496793
丛书系列:
图书标签:
- engineering
- 数学
- 控制系统
- 现代控制
- MATLAB
- Simulink
- 自动控制
- 系统设计
- 工程控制
- 建模
- 仿真
- 控制理论
下载链接在页面底部

具体描述
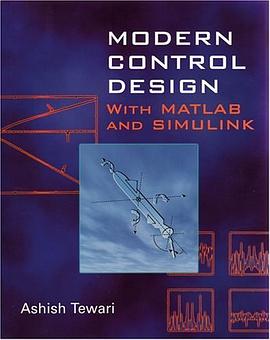
In this book, Tewari emphasizes the physical principles and engineering applications of modern control system design. Instead of detailing the mathematical theory, MATLAB examples are used throughout.
好的,这是一本名为《经典控制系统理论与实践》的图书简介,其内容与您提到的《Modern Control Design With MATLAB and SIMULINK》无关。 图书名称:《经典控制系统理论与实践》 图书简介 本书旨在为控制工程领域的初学者和需要巩固基础知识的工程师提供一个全面而深入的经典控制系统理论框架。不同于侧重于现代控制理论(如状态空间法和鲁棒控制)的当代教材,本书坚定地立足于经典的频率响应分析、根轨迹法以及经典的系统设计技术,这些方法至今仍是理解物理系统行为和进行初步系统设计不可或缺的基石。 全书结构清晰,逻辑严谨,从控制系统的基本概念和数学模型建立入手,逐步深入到系统的时域响应分析、稳定性判据以及校正技术。我们力求以清晰易懂的语言阐释复杂的数学原理,并通过大量的工程实例来展示经典理论在实际问题中的应用。 第一部分:控制系统的基础与时域分析 本书的开篇聚焦于控制系统的基本构成要素、反馈机制的重要性以及系统建模的方法。我们详细阐述了如何将物理系统(如机械、电气或热力系统)抽象为标准的数学模型,特别是传递函数(Transfer Function)的建立过程。 在传递函数建立之后,我们立即转向对系统动态特性的时域分析。这包括对单位阶跃输入和单位脉冲输入响应的深入探讨。读者将学习如何计算和理解系统的零输入响应和零状态响应,并掌握诸如超调量、调节时间、峰值时间等关键性能指标的计算方法。 系统的稳定性是控制系统的生命线。本书对绝对稳定性和相对稳定性进行了详尽的讲解。我们重点介绍了经典的代数判据,如 Routh-Hurwitz 判据,它提供了一种不依赖于求解特征方程的稳定性判断方法。对于二阶及以下系统的时域特性分析,本书提供了详尽的公式推导和案例演示。 第二部分:频率域分析与频域性能 经典控制理论的强大之处在于其成熟的频率域分析工具。本书的第二部分将读者带入这一核心领域。 我们从拉普拉斯逆变换和傅里叶变换入手,建立起时域与频域之间的桥梁。然后,重点讲解了频率响应的概念,即系统对不同频率正弦输入的响应特性。 本书的重点章节详细介绍了波德图(Bode Plot)和奈奎斯特图(Nyquist Plot)的绘制和解析。这些图形工具不仅是分析系统开环特性的利器,更是设计补偿器不可或缺的手段。读者将学会如何利用波德图快速估计系统的带宽、增益裕度和相位裕度,从而直观地判断系统的相对稳定性。奈奎斯特图的绘制及其在稳定性分析(奈奎斯特稳定判据)中的应用,也将被给予充分的篇幅。 第三部分:根轨迹法——设计者的视角 根轨迹法(Root Locus)是经典控制设计中最具洞察力的工具之一。本书将根轨迹的绘制算法分解为一系列清晰的步骤,包括起始点、终点、渐近线、实轴上的轨迹以及虚轴穿越点。通过根轨迹图,设计者可以直观地看到系统闭环极点随开环增益 $K$ 变化的轨迹,从而直接将系统性能指标(如阻尼比 $zeta$ 和自然频率 $omega_n$)与增益参数关联起来。本书将根轨迹分析与系统的时域响应紧密结合,帮助读者理解极点位置对系统瞬态行为的决定性影响。 第四部分:系统校正与补偿设计 在确定了系统的基本特性和稳定性后,本书的最后一部分聚焦于控制器和补偿器的设计,以满足特定的性能要求(如稳态误差、瞬态响应速度和抗干扰能力)。 我们系统地介绍了三种主要的经典补偿器: 1. 比例-积分-微分(PID)控制器:这是工业界应用最广泛的控制器。本书详细分析了 P、I、D 三项对系统动态性能的独立影响,并探讨了整定 PID 参数的经典方法,如 Ziegler-Nichols 法的原理和局限性。 2. 超前/滞后(Lead/Lag)补偿器:这两种补偿器是利用频率响应特性来修正系统相频和幅频特性的有力工具。本书不仅给出设计步骤,更重要的是解释了它们在频域中对系统增益裕度和相位裕度的具体改善作用,以及它们对系统极点和零点位置的影响。 所有的设计方法都遵循“先确定目标,再选择工具,最后验证设计”的工程流程。 目标读者 本书主要面向以下群体: 本科高年级或研究生中学习控制理论入门课程的学生。 需要复习和深入理解经典控制理论基础的工程师和技术人员。 希望通过扎实的经典理论基础,为学习现代控制理论打下坚实基础的读者。 本书的特点在于其理论的深度与工程实践的紧密结合。虽然不侧重于仿真软件的特定命令操作,但它所阐述的原理是所有基于模型的控制设计(无论采用何种工具)的先决条件。通过本书的学习,读者将能够独立分析并设计出具有良好性能和稳定性的经典反馈控制系统。
作者简介
目录信息
读后感
评分
评分
评分
评分
评分
用户评价
评分
评分
评分
评分
评分
相关图书






本站所有内容均为互联网搜索引擎提供的公开搜索信息,本站不存储任何数据与内容,任何内容与数据均与本站无关,如有需要请联系相关搜索引擎包括但不限于百度,google,bing,sogou 等
© 2026 onlinetoolsland.com All Rights Reserved. 本本书屋 版权所有