

具体描述
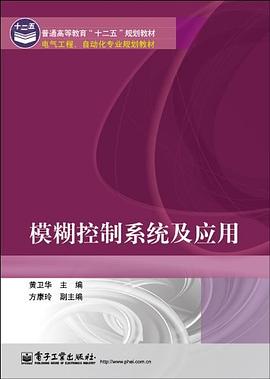
《普通高等教育"十二五"规划教材•电气工程、自动化专业规划教材:模糊控制系统及应用》介绍了模糊数学的基础知识;由浅入深地阐述了模糊控制系统的组成及设计方法;介绍了MATLAB中模糊工具箱的应用;探讨了模糊控制器的解析结构,揭示了模糊控制的本质;介绍了几种先进的模糊控制方法,包括:模糊参数PID控制、模糊预测控制和自适应模糊控制方法等;从工程应用的角度出发,详细介绍温度、压力,以及流量模糊控制的工程实例。
作者简介
目录信息
读后感
用户评价
这本书简直打开了我对控制理论的新认知!我一直以为模糊控制只是理论上的空中楼阁,但这本书通过大量贴近实际的案例,生动地展示了它的强大应用潜力。从工业自动化中的温度、压力等参数的精确控制,到家电产品中用户体验的智能化提升,作者都给出了详尽的分析和步骤。尤其让我印象深刻的是关于模糊PID控制的部分,它如何巧妙地结合了传统的PID算法和模糊逻辑的优势,使得系统在处理非线性、时变等复杂工况时表现出惊人的鲁棒性和适应性。书中对模糊规则的构建、隶属函数的选择、以及解模糊方法的讨论,都深入浅出,即使是我这种初学者也能逐步理解其中的精髓。而且,书中还提及了一些先进的模糊控制技术,比如自适应模糊控制和神经网络模糊控制,这让我看到了未来控制技术发展的广阔前景。总而言之,如果你对如何将复杂的现实问题转化为智能可控的系统感兴趣,这本书绝对是你的不二之选,它不仅提供了理论基础,更重要的是指明了实践的方向,让我受益匪浅。
评分我是一名从事自动化设备开发的工程师,工作中经常遇到一些难以建模的非线性系统,传统的控制方法往往难以达到理想的控制效果。在朋友的推荐下,我翻开了这本《模糊控制系统及应用》,没想到它给了我巨大的惊喜。书中对模糊规则设计和参数优化的讲解,是解决我工作难题的关键。作者通过分析不同隶属函数形状对系统性能的影响,以及如何根据实际运行数据调整模糊规则,给出了非常实用的建议。我尝试将书中的一些思路应用到我负责的一个设备上,结果令人欣喜,系统的响应速度和稳定性都得到了显著提升。书中的案例分析,特别是涉及复杂机械系统和过程控制的例子,都非常详尽,涵盖了从系统辨识到控制器设计的全过程。我尤其喜欢书中关于模糊模型参考自适应控制的讨论,它为解决模型不确定性问题提供了一条新的途径。这本书不仅仅是一本理论教材,更像是一本实用的操作手册,对于有志于在模糊控制领域深入研究或应用实践的工程师来说,绝对是不可或缺的工具书。
评分一直以来,我都对如何提升系统的智能化水平充满好奇,特别是如何在没有精确数学模型的情况下实现有效的控制。这本书恰好填补了我在这方面的知识空白。作者的讲解非常系统,从模糊集合和模糊逻辑的基本概念入手,循序渐进地引导读者理解模糊推理的过程。我特别欣赏书中关于“模糊化”、“模糊推理”和“去模糊化”这三大步骤的细致阐述,每个步骤都有清晰的图示和数学推导,让我能够深刻理解其内在逻辑。书中举例的空调温度控制系统,更是将抽象的理论具体化,让我看到了模糊控制如何通过模拟人类的经验和判断来解决实际问题。它不像传统的控制方法那样死板,而是能够根据环境的变化和用户需求进行灵活的调整,大大提升了用户体验。此外,作者还探讨了模糊控制在机器人导航、交通信号控制等领域的应用,这些案例都极具启发性,让我对模糊控制的应用范围有了更深的认识。这本书的价值在于它不仅教授了“是什么”,更重要的是教会了“怎么做”,为我未来的学习和研究提供了宝贵的指导。
评分这本书以一种非常易于理解的方式,将模糊控制这个相对抽象的概念展现在我面前。我之前对它只是一知半解,总觉得与我的专业领域(例如,某种具体的工业过程控制)有些距离。然而,读完之后,我发现模糊控制的应用范围远比我想象的要广泛得多。作者在介绍基本原理的同时,并没有忽略理论与实践的结合。大量的附录和参考文献,为我进一步深入学习提供了丰富的资源。书中关于如何建立模糊逻辑系统的完整流程,从模糊变量的定义、隶属函数的选择、模糊规则库的构建,到模糊推理引擎的工作原理和去模糊化方法的对比,都做了非常清晰的梳理。特别是它如何模拟人类的“经验”和“直觉”来处理不确定和模糊的信息,这一点让我觉得非常巧妙。书中提到的一些模糊控制器的性能评估方法,也帮助我理解如何客观地衡量一个模糊控制系统的优劣。这本书就像一座桥梁,连接了理论与实际,让我看到了模糊控制在解决现实世界中各种复杂问题上的巨大潜力。
评分这本书为我打开了一个全新的视角,让我看到了如何用一种更加灵活和智能的方式来解决控制问题。我一直觉得传统的PID控制虽然经典,但在面对一些复杂的、动态变化的系统时,总显得有些力不从心。而模糊控制,就像书中所描述的那样,能够通过模拟人类的思考方式,更有效地处理这些难题。书中对模糊逻辑推理过程的讲解,非常到位,清晰地展示了如何将模糊的输入信息转化为精确的控制输出。我尤其喜欢书中关于如何设计模糊规则的部分,它强调了结合专家经验和系统特性的重要性,让整个过程不再是机械的数学运算,而是充满了创造性。而且,书中还深入探讨了模糊控制与其他控制方法的融合,例如模糊神经网络控制,这让我看到了未来智能控制的发展方向。对于想要提升控制系统性能,尤其是在非线性、时变、参数不确定等复杂环境下工作的读者来说,这本书提供了一套非常有价值的理论框架和实践指导,其丰富的案例研究也让我对模糊控制的应用有了更深刻的理解。
评分较浅显,内容还算全面,入门阅读可加深理解。
评分较浅显,内容还算全面,入门阅读可加深理解。
评分不故弄玄虚,不故作高深,把道理讲得通透,是本好书。
评分较浅显,内容还算全面,入门阅读可加深理解。
评分较浅显,内容还算全面,入门阅读可加深理解。
相关图书









本站所有内容均为互联网搜索引擎提供的公开搜索信息,本站不存储任何数据与内容,任何内容与数据均与本站无关,如有需要请联系相关搜索引擎包括但不限于百度,google,bing,sogou 等
© 2026 onlinetoolsland.com All Rights Reserved. 本本书屋 版权所有