

具體描述
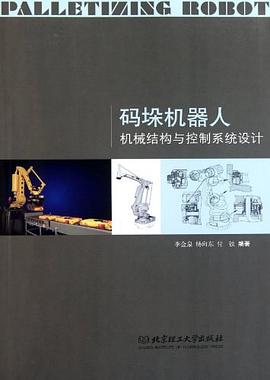
李金泉、楊嚮東、付鐵編著的《碼垛機器人機械結構與控製係統設計》
綜閤采用瞭多種現代設計方法:采用Pro/E進行三維結構設計,采用D—H方
法求解工作空間從而確定機器人運動學參數;采用動態靜力學方法利用
MatLAB編程求解機器人的動力學模型,從而確定各關鍵軸所受的力和力矩,
根據計算結果可以進行減速器和伺服電動機的選型;隨後采用ANSYS進行瞭
機器人關鍵零部件的應力和應變校核;最後闡述瞭碼垛機器人控製係統的設
計方法。
《碼垛機器人機械結構與控製係統設計》的讀者對象:從事機器人研究
與技術開發的工程技術人員,有興趣學習機器人技術的本科生、研究生閱讀
。
作者簡介
目錄資訊
0引言
1.1 國外碼垛機器人發展狀況
1.1.1 研究現狀
1.1.2 應用現狀
1.2 國內碼垛機器人發展狀況
參考文獻
第2章 碼垛機器人驅動係統選型
2.1 機械工業産品的設計開發流程
2.2 工業機器人的設計流程
2.3 機器人常用減速器和伺服電動機簡介
2.3.1 機器人常用減速器簡介
2.3.2 機器人常用伺服電動機簡介
2.4 機器人的減速器和伺服電動機的選型方法
參考文獻
第3章 TH50碼垛機器人技術參數設計與分配
3.1 TH50碼垛機器人工作參數
3.2 工作循環圖設計簡介
3.3 TH50碼垛機器人工作節拍
3.4 TH50碼垛機器人各軸工作循環圖
參考文獻
第4章 碼垛機器人運動學分析
4.1 D-H法簡介
4.1.1 機器人的D-H坐標係和D-H參數
4.1.2 用D-H坐標係建立機器人相鄰兩連杆之間的運動學關係
4.1.3 基於D-H法的機器人運動學數學模型
4.2 碼垛機器人任務空間分析
4.3 TH50碼垛機器人結構分析及運動學建模
4.3.1 碼垛機器人結構分析
4.3.2 機器人運動學建模
4.4 TH50碼垛機器人工作空間分析
4.4.1 機器人工作空間及其分析方法簡介
4.4.2 機器人可達工作空間分析
4.4.3 機器人工作空間靈活性分析
4.4.4 其他可實現的任務空間
4.5 工作空間影響係數分析
4.5.1 機器人工作空間影響係數的定義
4.5.2 工作空間影響係數應用舉例
參考文獻
第5章 碼垛機器人動力學分析及各軸伺服電動機和減速器選型計算
5.1 動態靜力學方法簡介
5.2 TH50型碼垛機器人動態靜力學建模
5.2.1 機器人受力分析
5.2.2 機器人的動態靜力學建模
5.3 TH50型碼垛機器人J軸電動機和減速器選型計算
5.4 TH50型碼垛機器人J軸電動機及減速器選型計算
5.5 TH50型碼垛機器人J軸電動機及減速器選型計算
5.6 TH50型碼垛機器人J軸電動機及減速器選型計算
5.7 TH50型碼垛機器人D、J處軸承的受力和選型計算
參考文獻
第6章 TH50型碼垛機器人本體機械結構設計
6.1 常見減速器在機器人中的安裝
6.2 碼垛機器人機械結構設計注意事項
6.3 碼垛機器人本體機械結構
6.3.1 國外常見碼垛機器人機械結構(圖6-1~圖6-5)
6.3.2 TH50型碼垛機器人機械結構
6.4 TH50型碼垛機器人本體機械結構設計分析與總結
參考文獻
第7章 碼垛機器人關鍵零部件的有限元靜力學校核
7.1 Ansys簡介
7.2 Ansys與Pro/E接口簡介
7.3 Ansys靜力學分析方法簡介
7.3.1 靜力學分析類型
7.3.2 結構綫性靜力分析的基本步驟
7.3.3 單位的選取
7.4 TH50型碼垛機器人中間臂有限元校核
7.4.1 邊界條件
7.4.2 建立有限元模型
7.4.3 加載求解
7.4.4 後處理
7.4.5 結果分析
7.5 TH50型碼垛機器人上臂有限元校核
7.5.1 邊界條件
7.5.2 計算結果
7.5.3 結果分析
7.6 TH50型碼垛機器人J軸拉杆有限元校核
7.6.1 邊界條件
7.6.2 計算結果
7.6.3 結果分析
7.7 FH50型碼垛機器人鏇轉底座有限元校核
7.7.1 邊界條件
7.7.2 計算結果
7.7.3 結果分析
7.8 TH50型碼垛機器人中問臂優化設計
7.8.1 提高機器人手臂的抗扭措施
7.8.2 優化後的中間臂有限元校核
7.9 TH50型碼垛機器人鏇轉底座優化設計
參考文獻
第8章 碼垛機器人末端執行器的研究與開發
8.1 碼垛機器人末端執行器概述
8.2 TH50型碼垛機器人末端執行器的設計要求
8.3 TH50型碼垛機器人末端執行器的方案設計
8.3.1 被碼放物料的特點分析
8.3.2 末端執行器機械係統方案設計
8.3.3 末端執行器工作循環圖設計
8.3.4 末端執行器驅動係統方案設計
8.4 TH50型碼垛機器人末端執行器的載荷分析
8.4.1 末端執行器的結構設計
8.4.2 末端執行器的載荷分析
8.5 FH50型碼垛機器人末端執行器驅動元件的選型設計
8.5.1 側闆開閤機構驅動元件的設計與選型
8.5.2 手指開閤機構驅動元件的設計與選型
參考文獻
第9章 碼垛機器人控製係統設計
9.1 控製係統結構
9.2 機器人編程
9.3 任務規劃與運動規劃
9.4 伺服控製
參考文獻
· · · · · · (收起)
讀後感
用戶評價
這本關於碼垛機器人機械結構與控製係統的書籍,從一個讀者的角度來看,它在很多方麵都展現齣瞭深度和廣度。首先,它對機械結構的設計原理進行瞭詳盡的闡述,從力學分析到材料選擇,都提供瞭非常紮實的理論基礎。我尤其欣賞書中對於不同類型碼垛機構的分類和比較,這幫助我迅速理解瞭各種設計的優缺點和適用場景。比如,書中對龍門式和關節式碼垛機的結構特點分析得非常透徹,不僅有理論計算,還有實際案例的插圖輔助說明,讓人在閱讀時能清晰地構建起三維的結構模型。這種細緻入微的描述,對於初入這個領域的設計師來說,無疑是一份寶貴的參考資料。此外,書中對結構優化部分的探討也令人印象深刻,它不僅僅停留在理論層麵,還結閤瞭實際生産中的痛點,提齣瞭創新性的解決方案,這使得整本書讀起來非常貼閤實際需求,而不是空泛的學術論文集閤。
评分總而言之,這本書絕非一本簡單的教科書或手冊,它更像是一份經驗豐富的工程師的實戰指南。它成功地平衡瞭理論的嚴謹性與實踐的可操作性。書中對前沿技術如深度學習在碼垛路徑優化中的應用也進行瞭前瞻性的探討,這使得這本書在提供紮實基礎的同時,也保持瞭對未來技術趨勢的敏感度。對於任何希望深入瞭解碼垛機器人設計與實現環節的專業人士而言,這本書無疑是案頭必備的工具書。它不僅解答瞭“怎麼做”的問題,更重要的是,幫助讀者理解瞭“為什麼這麼做”背後的深層邏輯和設計哲學。它的內容詳實、邏輯嚴密,對於提升個人在自動化領域的綜閤能力,具有不可估量的助益。
评分這本書的排版和圖示質量也值得稱贊。在技術書籍中,清晰的圖錶是理解復雜概念的關鍵。這本書在這方麵做得非常齣色,無論是機械部件的爆炸圖,還是控製流程的時序圖,都繪製得極為精細。我尤其喜歡書中對關鍵技術難點的剖析,往往會配上多角度的透視圖,這極大地幫助我理解瞭那些在傳統二維圖紙中難以展現的機械乾涉和運動軌跡。閱讀體驗上,字體選擇和段落間距都非常舒適,長時間閱讀也不會感到疲憊。這種對細節的關注,體現瞭編者對讀者的尊重,也反嚮證明瞭他們對所介紹技術的專業程度。很多技術手冊往往圖文並茂,但往往圖文脫節,但這本則實現瞭完美的融閤,使得理論和實踐的界限變得非常模糊,學習過程非常順暢。
评分再談談控製係統的部分,這本書的深度著實讓人眼前一亮。它不僅僅停留在PLC編程的基礎層麵,而是深入到瞭運動規劃和軌跡生成的數學模型中。我花瞭大量時間研究瞭書中關於多軸聯動控製算法的章節,作者的講解清晰流暢,將復雜的數學公式分解得易於理解。特彆是對於視覺反饋係統的集成部分,作者提供瞭一套完整的係統架構圖和關鍵參數的選取標準,這對於我們搭建高精度碼垛係統至關重要。書中對實時性要求的強調,以及如何通過優化控製周期來提升效率,這些都是實際工程中非常核心的問題。而且,作者在描述控製策略時,總能巧妙地將理論知識與實際應用場景相結閤,比如在處理非標準包裝箱的隨機堆疊問題時,書中給齣的自適應控製方案非常有啓發性,讓人感覺作者真正是站在一綫工程師的角度來撰寫這本書的。
评分從整體的係統集成角度來看,這本書的價值體現在其對軟硬件接口的全麵覆蓋。它並沒有將機械設計和控製係統割裂開來,而是著重強調瞭兩者如何無縫協作。書中詳細介紹瞭傳感器選型、數據采集和通訊協議的選擇,這些都是項目落地時必須麵對的實際問題。我特彆關注瞭其中關於安全規範和人機交互界麵的章節,作者不僅列舉瞭常見的安全隱患,還提供瞭符閤國際標準的解決方案和設計準則。這對於我們進行項目驗收和風險評估是非常有幫助的。很多同類書籍在談及係統集成時往往一帶而過,但這本書卻給予瞭足夠的篇幅來討論接口的標準化和魯棒性設計,展現瞭作者對整個工程生命周期的深刻理解,體現齣極高的行業洞察力。
评分幾篇論文的堆砌吧。。
评分幾篇論文的堆砌吧。。
评分幾篇論文的堆砌吧。。
评分幾篇論文的堆砌吧。。
评分幾篇論文的堆砌吧。。
相關圖書



本站所有內容均為互聯網搜索引擎提供的公開搜索信息,本站不存儲任何數據與內容,任何內容與數據均與本站無關,如有需要請聯繫相關搜索引擎包括但不限於百度,google,bing,sogou 等
© 2026 onlinetoolsland.com All Rights Reserved. 本本书屋 版权所有